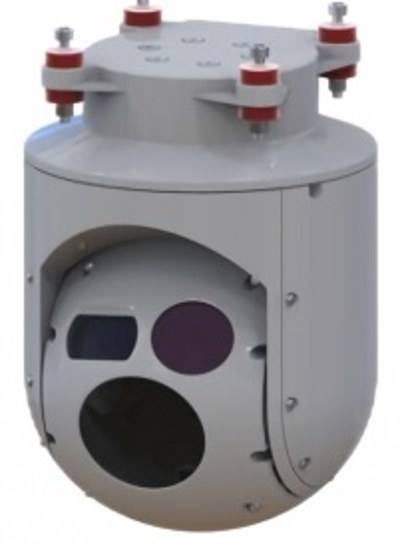
Description
El pod de reconocimiento de dos ejes y triple óptica P2-150 está diseñado para misiones de mayor alcance: integra una cámara CMOS en color de 1920×1080 con zoom óptico continuo de 30x, una cámara de infrarrojos no refrigerada de 640×512 (FOV de 5.86°×4.69° con objetivo de 75 mm) y un telémetro láser que cubre 10–3000 m con exactitud mejor que 2 m. El reconocimiento por IA admite búsqueda, identificación autónoma y seguimiento: para objetivos de vehículo el canal visible detecta a 10 km y reconoce a 5 km, mientras el canal infrarrojo detecta a 4 km y reconoce a 2 km. El marco estabilizado de dos ejes ofrece cabeceo de −110° a +20° con rotación continua en guiñada y una precisión de estabilización de 0.1 mrad, entregando imágenes estables para la observación de largo alcance. Las interfaces Ethernet y RS232/RS422 y la alimentación de 24 V±4 V, ≤40 W facilitan la integración en aeronaves de ala fija y multirotor, y el pod opera de forma fiable de −40 °C a +60 °C. El cuerpo de Φ150×220 mm es personalizable.
Especificaciones
| Parámetro | Valor | Unidad |
|---|---|---|
| Peso | ≤2.5 | kg |
| Dimensiones | Φ150×220 (personalizable) | mm |
| Tipo de cámara visible | Cámara CMOS en color | – |
| Resolución visible | 1920×1080 | píxeles |
| Zoom visible | zoom óptico continuo 30x | – |
| Tipo de infrarrojo | Detector de infrarrojos no refrigerado | – |
| Resolución infrarroja | 640×512 | píxeles |
| FOV infrarrojo | 5.86×4.69 (objetivo de 75 mm) | ° |
| Alcance del telémetro láser | 10–3000, precisión <2 | m |
| Rango de movimiento del marco | Cabeceo −110 a +20; guiñada n×360 | ° |
| Precisión de estabilización | ≤0.1 | mrad |
| Alcance de detección visible | Detección 10 km; reconocimiento 5 km (vehículo) | – |
| Alcance de detección infrarrojo | Detección 4 km; reconocimiento 2 km (vehículo) | – |
| Interfaz de comunicación | Ethernet, RS232/RS422 | – |
| Alimentación | 24 V±4 V, ≤40 | W |
| Temperatura de operación | −40 a +60 | °C |
Reviews
There are no reviews yet.